

Les plateformes d'automatisation à grande vitesse fonctionnent sous des exigences mécaniques brutales. Les robots linéaires, les portiques de prise et de placement, et les systèmes de fabrication de cellules de batterie dépassent désormais régulièrement des vitesses de 5 m/s et des accélérations supérieures à 10 m/s². À ces vitesses, un porte-câble standard devient rapidement un point de défaillance s'il n'est pas correctement conçu.
L'inertie excessive, le frottement des articulations et le fouettement peuvent arracher des supports des montures ou scier des câbles gainés en quelques jours. Spécifier la bonne chaîne de câbles en plastique protège votre équipement contre la fatigue prématurée et les temps d'arrêt imprévus. Chez QUNHUI, notre équipe aide les constructeurs d'automatisation à concevoir des solutions de porte-câbles robustes qui réduisent le coût total de possession tout en maximisant l'efficacité globale de l'équipement.
Besoin d'une validation de conception immédiate ? Soumettez votre course, votre vitesse et votre package de remplissage à notre bureau d'ingénierie pour recevoir un rapport de calcul complet et des modèles 3D pour votre assemblage.
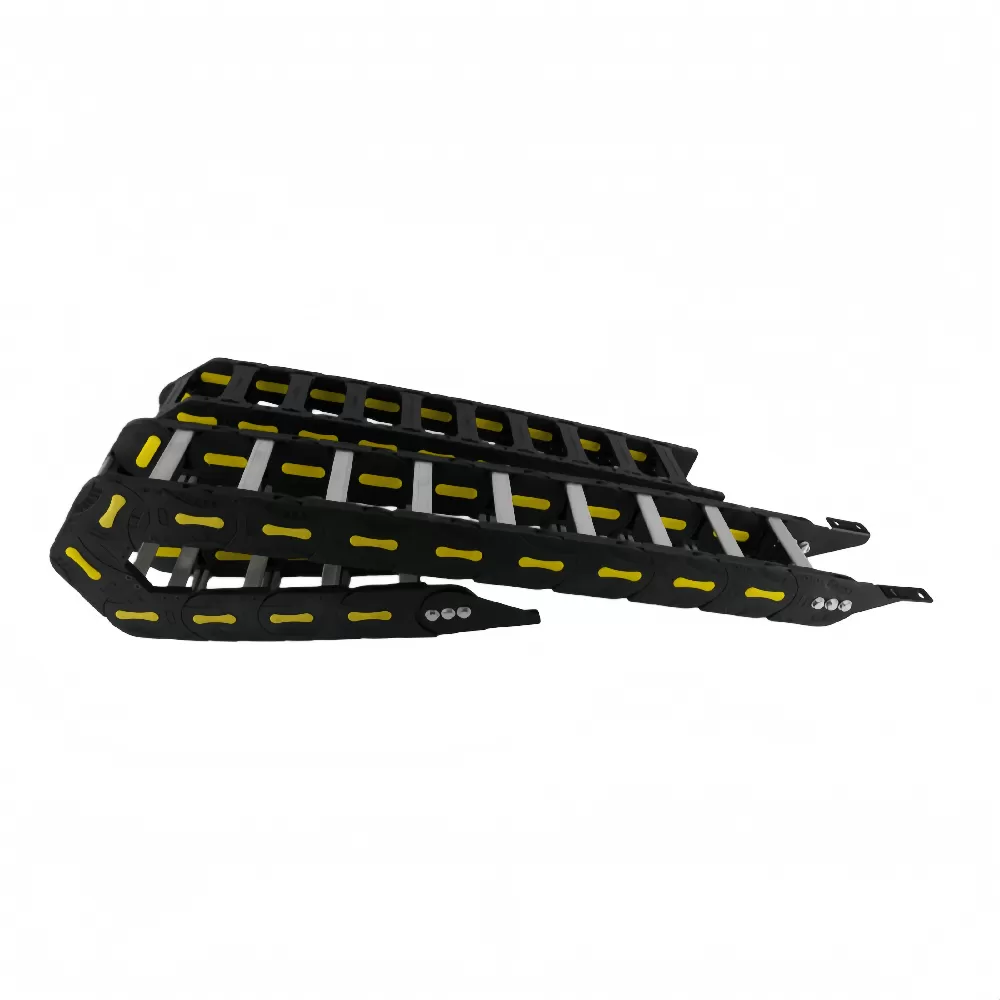
La physique des défaillances de porte-câbles à grande vitesse
Lorsque un axe automatisé accélère agressivement, la chaîne de câbles subit de fortes charges de choc. Deux facteurs physiques principaux entraînent la défaillance dynamique de la chaîne : l'effet polygonal et l'inertie asymétrique.
L'effet polygonal se produit lorsque les maillons individuels de la chaîne tournent à travers le rayon de courbure. Comme les maillons de chaîne sont des segments rigides, ils ne forment pas un cercle parfait. Au lieu de cela, ils forment un polygone à plusieurs côtés. À chaque fois qu'une goupille entre et sort du rayon, le porte-câble monte et descend verticalement.
À basse vitesse, ce mouvement est inoffensif. À 6 m/s, il produit des vibrations à haute fréquence qui secouent l'axe. Cette vibration fait vibrer les gouttières de guidage, génère du bruit acoustique et accélère la fatigue interne des câbles. Choisir un porte-câble avec un pas de maillon optimisé réduit ces chocs de montée et de descente chordaux.
L'inertie asymétrique se produit lorsque les câbles à l'intérieur de la chaîne se déplacent de manière inégale. Si des câbles moteurs lourds reposent d'un côté et que des lignes de capteurs légères se trouvent de l'autre, la chaîne se tord sous l'accélération. Cette torsion provoque l'usure des articulations et la torsion de la chaîne, ce qui entraîne une défaillance structurelle des maillons.
Étape 1 : Disposition de la cavité pour câbles et tuyaux (dégagement et équilibrage du poids)
Une disposition interne appropriée de la cavité est la base de toute chaîne de traction dynamique. Les câbles ne doivent jamais être entassés étroitement à l'intérieur des barres transversales. Au fur et à mesure que la chaîne se déplace à travers le rayon, les lignes internes ont besoin d'une liberté physique pour flotter les unes par rapport aux autres.
La règle de dégagement de 10 % à 20 %
Ne jamais dimensionner la hauteur et la largeur intérieures strictement en fonction des dimensions extérieures de votre package de conduit. Les exigences d'accélération dynamique élevée nécessitent des marges de dégagement strictes pour la chaîne de traction dynamique :
Tuyaux pneumatiques et hydrauliques : Allouez au moins 15 % à 20 % de dégagement entre le diamètre extérieur du tuyau (OD) et la hauteur intérieure de la barre transversale. Les tuyaux se dilatent et se contractent pendant les cycles de pression.
Câbles d'alimentation électrique et de données : Allouez au moins 10 % de dégagement autour du diamètre extérieur des câbles électriques ronds.
Section transversale de la cavité : La surface totale de la section transversale de tous les câbles et tuyaux ne doit pas dépasser 60 % de la surface totale de la cavité intérieure.
Équilibre Symétrique et Partitionnement des Compartiments
Ne laissez jamais des câbles de diamètres très différents reposer les uns sur les autres sans étagères verticales. Des câbles plus épais écrasent des lignes de capteurs plus fines lors d'un mouvement dynamique.
Isolez toujours les lignes hydrauliques, les lignes pneumatiques et les lignes électriques avec des séparateurs intérieurs verticaux. Placez les câbles les plus lourds le plus près des maillons extérieurs ou répartissez-les uniformément le long de la ligne centrale. Cela empêche le roulis dynamique lorsque le transporteur inverse sa direction à grande vitesse.
Étape 2 : Calcul du Rayon de Courbure Dynamique
Une erreur courante dans la conception d'automatisation est de choisir un chaîne de câbles en plastique rayon basé uniquement sur l'espace du cadre de la machine. Le rayon de courbure du transporteur ($R$) doit toujours être déterminé par le câble ou le tuyau le plus épais et le plus rigide de votre ensemble.
Les fabricants de câbles spécifient deux rayons de courbure : statique et dynamique. Utilisez toujours le rayon de courbure dynamique à flexion continue.
Câbles de Contrôle Flexibles : Nécessitent généralement un rayon de courbure dynamique minimum de 7,5 × OD.
Câbles Moteur/Servo Haute Flexibilité : Nécessitent généralement 10 × OD à 12 × OD.
Tuyauterie Pneumatique : Nécessite généralement 8 × OD à 10 × OD pour éviter les plis.
Sélectionnez un rayon de transporteur égal ou supérieur au plus grand rayon calculé dans votre faisceau. Par exemple, si votre câble servo le plus épais a un diamètre extérieur de 18 mm avec un facteur de courbure dynamique de 10 × OD :
Rayon de Courbure Minimum du Transporteur : 18 mm × 10 = 180 mm.
Choisir un rayon plus petit pour économiser de l'espace machine pliera les conducteurs en cuivre internes au-delà de leur point de rupture. Cela entraîne des conducteurs cassés et une rupture du noyau.
Étape 3 : Calcul de la Longueur de Chaîne et des Limites de Déplacement
Une fois que vous avez confirmé le rayon de courbure et l'empreinte interne, calculez la longueur totale de la chaîne en fonction de la course linéaire.
Formule de Longueur de Chaîne
Pour les configurations horizontales où le point de montage fixe se trouve au centre de l'axe de déplacement total, calculez la longueur de la chaîne ($L_k$) en utilisant cette formule standard :
$L_k = \frac{S}{2} + K$
Où :
$S$ : Longueur totale de la course de déplacement (en millimètres).
$K$ : Allocation de longueur de courbe ($K = \pi \times R + (2 \times P)$), où $R$ est le rayon de courbure et $P$ est le pas du maillon de chaîne.
Si l'extrémité fixe ne peut pas se situer au milieu du déplacement, calculez le décalage hors centre :
$L_k = \frac{S}{2} + \Delta M + K$
Où $\Delta M$ est la distance absolue entre le centre de déplacement et le support de montage fixe réel.
Dynamique de Longueur Non Supportée : $FL_g$ vs. $FL_b$
Une chaîne de câbles en plastique fonctionne horizontalement dans un état non supporté jusqu'à une limite critique. Cette zone non supportée se divise en deux régions opérationnelles :
Non Supportée Droite ($FL_g$) : La course supérieure se déplace complètement droite sans aucun affaissement visible. C'est la condition obligatoire pour des axes à grande vitesse et à forte accélération ($v > 3 \text{ m/s}$, $a > 8 \text{ m/s}^2$).
Non Supportée avec Affaissement ($FL_b$) : La course supérieure présente un affaissement contrôlé. Permis uniquement pour des applications à basse vitesse et à faible cycle.
| Paramètre | Non pris en charge en ligne droite ($FL_g$) | Non pris en charge en sag ($FL_b$) |
|---|---|---|
| Accélération max | Jusqu'à 50 m/s² | Moins de 5 m/s² |
| Vitesse max | Jusqu'à 10 m/s | Moins de 2 m/s |
| Douceur de l'axe | Extrêmement élevée | Modérée à mauvaise |
| Taux d'usure | Stress interne minimal | Usure accélérée des broches |
Si votre course totale de déplacement force le transporteur au-delà de son seuil $FL_g$ classé, la course supérieure frappera la course inférieure pendant l'accélération. Lorsque cela se produit, vous devez intégrer un système de gouttière de guidage en aluminium ou en acier pour soutenir la course supérieure en douceur.
Étape 4 : Sélection structurelle et matérielle pour haute dynamique
Les chaînes en nylon standard fonctionnent bien dans les machines ordinaires, mais les opérations à grande vitesse nécessitent une géométrie de piste spécifique et des polymères modifiés. Les configurations de fabrication modernes, y compris les lignes à haut rendement soutenues par des systèmes QUNHUI, s'appuient sur des améliorations structurelles pour maintenir la piste en fonctionnement prévisible.
Ingénierie à pas court
Choisissez le pas de maillon le plus court réalisable pour votre section transversale intérieure requise. Les maillons à pas court circulent en douceur sur le rayon, ce qui minimise les vibrations et maintient le bruit de fonctionnement en dessous de 65 dB(A). Ils réduisent les charges inertielles de pointe aux points de transition directionnelle, prolongeant la durée de vie des broches de maillon.
Matériaux polymères avancés
Les polyamides non remplis standard absorbent l'humidité, ce qui modifie leur module de traction et provoque un affaissement dynamique. Pour les lignes à grande vitesse, spécifiez des matériaux modifiés :
PA66 renforcé de fibres de verre : Augmente le module de traction et empêche la déflexion du transporteur sur de longs portées non soutenues.
Formulations dopées au PTFE : Réduit le coefficient de friction interne entre les broches et les alésages, réduisant l'accumulation de chaleur.
Additifs anti-statiques : Dissipe l'électricité statique générée par le frottement rapide dans les environnements automatisés.
Infrastructure de soulagement de contrainte
Sans un soulagement de contrainte sécurisé, vos câbles tireront vers l'intérieur ou s'accumuleront à l'intérieur du rayon de courbure. Ancrez chaque câble à chaque extrémité de la chaîne à l'aide de plaques de fixation, de pinces de rail profilé ou de blocs de soulagement de contrainte de type peigne.
Positionnez les ancrages de soulagement de contrainte à l'extérieur du profil de courbure dynamique. Maintenez une distance droite égale à au moins 20 à 30 fois le diamètre du câble entre la pince de soulagement de contrainte et le dernier maillon articulé.
Contrôle des particules et normes de salle blanche
Dans la fabrication de semi-conducteurs et de batteries lithium-ion, le frottement standard des broches et alésages du transporteur crée des micro-débris aéroportés. Pour les environnements de salle blanche, choisissez une chaîne de câbles en plastique conforme à la norme ISO Classe 1 ou Classe 2.
Ces conceptions spécialisées remplacent les joints à broches glissantes ouverts par des joints élastomères fermés et résistants à l'usure. Ce design empêche l'abrasion plastique sur plastique et prévient la contamination de la ligne.
Scénarios à haute accélération : Lorsque $a > 20 \text{ m/s}^2$
Les portiques à moteur linéaire accélèrent souvent au-delà de 20 m/s². Dans cet enveloppe opérationnelle extrême, les calculs de dimensionnement normaux sont insuffisants.
Utilisez ces méthodes concrètes pour protéger l'assemblage du transporteur :
Réduire le poids total de remplissage : Remplacez les câbles lourds à gaine en caoutchouc par des gaînes d'isolation PUR (polyuréthane) à paroi mince et haute performance.
Agencements de glissement inversés : Pour de longs déplacements dépassant les limites non soutenues, installez des chaînes à maillons roulants où le frottement roulant remplace le frottement glissant. Cela réduit la force de conduite du moteur jusqu'à 57 %.
Systèmes de transport à courroie divisée : Si le paquet utilitaire est lourd, installez deux pistes de câble plus petites et opposées plutôt qu'un seul transporteur massif et large. Cela réduit de moitié la masse dynamique en mouvement sur le chariot principal.
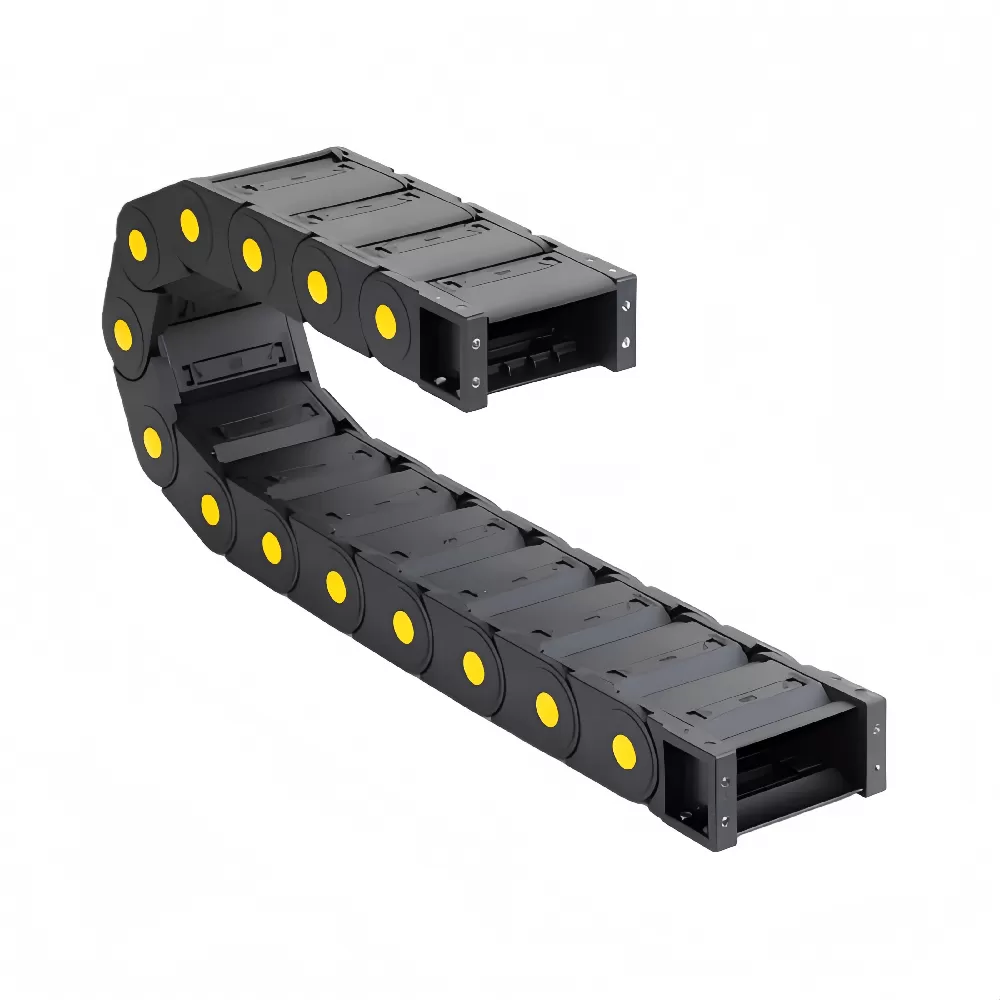
Ressources d'ingénierie : logiciels CAD et de dimensionnement
Concevoir une configuration de chaîne de traction dynamique nécessite de vérifier les dégagements physiques, les décalages du centre de gravité et les courbes de durée de vie. Notre portail d'ingénierie fournit des outils pour rationaliser ce processus :
Bibliothèque CAD téléchargeable : Accédez à des modèles solides 3D natifs pour des formats de transporteurs populaires, des supports de montage et des diviseurs.
Calculatrices de dimensionnement de durée de vie dynamique : Entrez votre course d'axe, vitesse, poids de remplissage et accélération pour obtenir rapidement le rayon de courbure requis, la contrainte de cisaillement des goupilles et les facteurs de sécurité $FL_g$.
Questions Fréquemment Posées
Q1 : Que se passe-t-il si le rayon de courbure dynamique est trop serré ?
A1 : Définir un rayon de courbure plus serré que la spécification du câble entraîne un durcissement rapide du cuivre. Les conducteurs internes se cassent, les écrans se déchirent et la gaine extérieure se forme des cloques. Le transporteur lui-même subira également des charges de contrainte élevées sur les goupilles, réduisant la durée de vie globale en fatigue.
Q2 : Comment éliminer l'effet polygonal dans les portiques à grande vitesse ?
A2 : Spécifiez une piste de chaîne de câble en plastique à petit pas. Des maillons plus courts minimisent le déplacement vertical lorsque les goupilles tournent dans le rayon. Cela amortit les vibrations dynamiques, réduit le bruit de fonctionnement et protège les capteurs sensibles montés sur le chariot en mouvement.
Q3 : Les câbles d'alimentation électrique et les lignes pneumatiques peuvent-ils partager le même compartiment ?
A3 : Non. Les tuyaux pneumatiques pulsent, gonflent et se déplacent latéralement sous les cycles de pression. S'ils ne sont pas séparés, ils abrasent les câbles électriques plus souples. Placez toujours des diviseurs verticaux entre les lignes électriques et les lignes pneumatiques, et séparez les câbles avec différents matériaux de gaine.
Q4 : Quand un ingénieur doit-il passer d'une configuration non supportée à une gouttière de guidage ?
A4 : Passez à une gouttière de guidage chaque fois que la longueur de déplacement dépasse la limite droite non supportée ($FL_g$) de la chaîne sélectionnée, ou chaque fois que le déplacement horizontal dépasse environ 2,5 à 3 mètres sous une accélération rapide. La gouttière maintient le transporteur aligné et empêche la course supérieure de fouetter latéralement.
Q5 : Quelle est la distance idéale de soulagement de contrainte par rapport au support d'extrémité de la chaîne ?
A5 : Positionnez les pinces de soulagement de contrainte directement derrière le support de montage du transporteur. Maintenez une distance d'environ 25 à 30 fois le diamètre extérieur du câble pour permettre aux lignes de se stabiliser sans précontrainte mécanique. Le câble ne doit pas toucher les barres transversales du support de montage sous tension.
Spécifiez votre transporteur de câble en toute confiance
Spécifier correctement votre transporteur à grande vitesse nécessite de vérifier chaque détail : marges de dégagement, cibles de rayon de courbure, longueurs non supportées dynamiques et matériaux résistants à l'usure. Obtenir ces variables correctement garantit des millions de cycles sans entretien et prévient les pannes coûteuses de câbles.
QUNHUI fabrique des systèmes de pistes de chaîne de câble en plastique haute performance conçus pour des configurations d'automatisation industrielle exigeantes. Notre équipe technique est prête à examiner votre profil de mouvement et à fournir un package de dimensionnement calculé pour votre prochain projet.
Envoyez votre plan de coup, de vitesse et de câble à notre équipe technique aujourd'hui. Nous fournirons des fiches de calcul complètes, des modèles 2D/3D et des échantillons de test physiques dans les 2 heures ouvrables.