

Hochgeschwindigkeits-Automatisierungsplattformen arbeiten unter brutalen mechanischen Anforderungen. Lineare Roboter, Pick-and-Place-Portale und Systeme zur Herstellung von Batteriezellen überschreiten jetzt routinemäßig Geschwindigkeiten von 5 m/s und Beschleunigungen von über 10 m/s². Bei diesen Geschwindigkeiten wird ein Standard-Kabelträger schnell zu einem Schwachpunkt, wenn er nicht ordnungsgemäß konstruiert ist.
Übermäßige Trägheit, Gelenkreibung und Peitschenbewegungen können Halterungen von Montagen reißen oder durch ummantelte Kabel innerhalb von Tagen durchsägen. Die Spezifikation der richtigen Kunststoff-Kabelkette schützt Ihre Ausrüstung vor vorzeitiger Ermüdung und ungeplanten Ausfallzeiten. Bei QUNHUI hilft unser Team Automatisierungsbauern, robuste Kabelträgerlösungen zu entwickeln, die die Gesamtkosten des Eigentums senken und gleichzeitig die Gesamteffektivität der Ausrüstung maximieren.
Benötigen Sie sofortige Designvalidierung? Reichen Sie Ihren Hub, Ihre Geschwindigkeit und Ihr Füllpaket bei unserem Ingenieurbüro ein, um einen vollständigen Berechnungsbericht und 3D-Modelle für Ihre Montage zu erhalten.
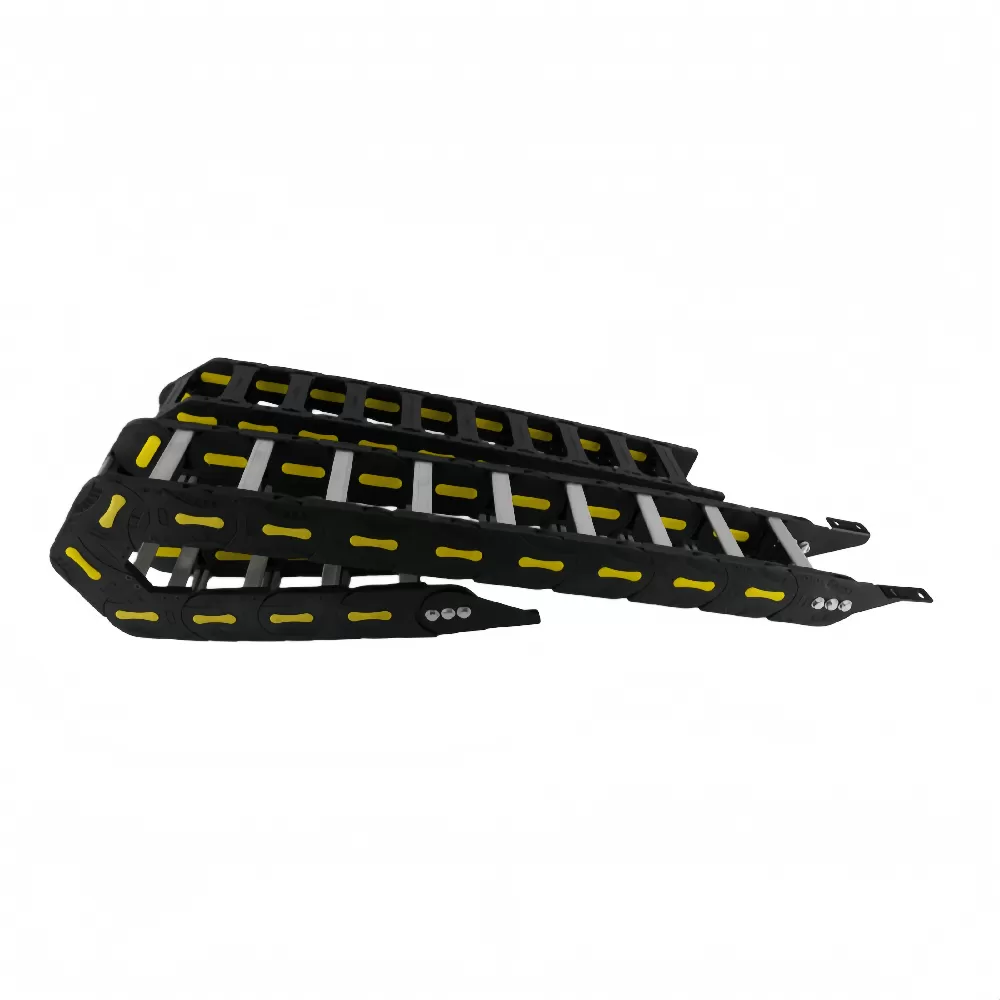
Die Physik von Hochgeschwindigkeits-Kabelträgerausfällen
Wenn eine automatisierte Achse aggressiv beschleunigt, erfährt die Kabelkette hohe Stoßbelastungen. Zwei primäre physikalische Faktoren treiben den dynamischen Kettenausfall an: der Polygon-Effekt und asymmetrische Trägheit.
Der Polygon-Effekt tritt auf, wenn sich die einzelnen Kettenglieder durch den Biegeradius drehen. Da Kettenglieder starre Segmente sind, bilden sie keinen perfekten Kreis. Stattdessen bilden sie ein vielseitiges Polygon. Wenn jeder Stift den Radius betritt und verlässt, steigt und fällt der Träger vertikal.
Bei niedrigen Geschwindigkeiten ist diese Bewegung harmlos. Bei 6 m/s erzeugt sie hochfrequente Vibrationen, die die Achse erschüttern. Diese Vibrationen ratteln Führungströge, erzeugen akustischen Lärm und beschleunigen die innere Kabelermüdung. Die Wahl eines Trägers mit einem optimierten Gliedabstand reduziert diese chordalen Auf- und Abwärtsstöße.
Asymmetrische Trägheit tritt auf, wenn sich Kabel innerhalb der Kette ungleichmäßig verschieben. Wenn schwere Motorenkabel auf einer Seite liegen und leichte Sensorschnüre auf der anderen, verdreht sich die Kette unter Beschleunigung. Diese Torsion verursacht Gelenkverschleiß und Kettenverdrehung, was zu strukturellem Kettenausfall führt.
Schritt 1: Kabel- und Schlauchhohlraumlayout (Freiraum und Gewichtsausgleich)
Ein korrektes internes Hohlraumlayout ist die Grundlage jeder dynamischen Kabelkette. Kabel dürfen niemals eng in den Querträgern gepackt werden. Während die Kette durch den Radius fährt, benötigen die internen Leitungen physikalische Freiheit, um sich relativ zueinander zu bewegen.
Die 10%- bis 20%-Freiraumregel
Größen Sie die Innenhöhe und -breite niemals strikt nach den äußeren Abmessungen Ihres Kabelpakets. Hohe dynamische Beschleunigungen erfordern strikte dynamische Freiraummargen für die Kabelkette:
Pneumatische und hydraulische Schläuche: Weisen Sie mindestens 15% bis 20% Freiraum zwischen dem äußeren Durchmesser (OD) des Schlauchs und der inneren Höhe des Querträgers zu. Schläuche dehnen sich während Druckzyklen aus und ziehen sich zusammen.
Elektrische Energie- und Datenkabel: Weisen Sie mindestens 10% Freiraum um den äußeren Durchmesser runder elektrischer Kabel zu.
Querschnitt des Hohlraums: Die gesamte Querschnittsfläche aller Kabel und Schläuche darf 60% der gesamten Innenhohlraumfläche nicht überschreiten.
Symmetrisches Gleichgewicht und Abteilpartitionierung
Erlauben Sie niemals, dass Kabel mit drastisch unterschiedlichen Durchmessern übereinander liegen, ohne vertikale Regale. Dickere Kabel zerdrücken dünnere Sensorleitungen während dynamischer Bewegungen.
Isolieren Sie immer hydraulische Leitungen, pneumatische Leitungen und elektrische Leitungen mit vertikalen Innenseparatoren. Platzieren Sie die schwersten Kabel am nächsten zu den äußeren Verbindungen oder verteilen Sie sie gleichmäßig entlang der Mittellinie. Dies verhindert dynamisches Rollen, wenn der Träger bei hoher Geschwindigkeit die Richtung umkehrt.
Schritt 2: Berechnung des dynamischen Biegeradius
Ein häufiger Fehler im Automatisierungsdesign besteht darin, einen Kunststoffkabelkanal Radius ausschließlich basierend auf dem Platz des Maschinenrahmens auszuwählen. Der Biegeradius des Trägers ($R$) muss immer durch das dickste, steifste Kabel oder den dicksten Schlauch in Ihrem Paket bestimmt werden.
Kabelhersteller geben zwei Biegeradien an: statisch und dynamisch. Verwenden Sie immer den kontinuierlichen dynamischen Biegeradius.
Flexible Steuerkabel: Erfordern typischerweise einen minimalen dynamischen Biegeradius von 7,5 × OD.
Hochflexible Motor-/Servokabel: Erfordern typischerweise 10 × OD bis 12 × OD.
Pneumatische Schläuche: Erfordern typischerweise 8 × OD bis 10 × OD, um ein Knicken zu verhindern.
Wählen Sie einen Trägeradius, der gleich oder größer ist als der größte berechnete Radius in Ihrem Bündel. Wenn beispielsweise Ihr dickstes Servokabel einen Außendurchmesser von 18 mm mit einem dynamischen Biegefaktor von 10 × OD hat:
Minimaler Biegeradius des Trägers: 18 mm × 10 = 180 mm.
Die Auswahl eines kleineren Radius, um Platz in der Maschine zu sparen, wird die internen Kupferleiter über ihren elastischen Bereich hinaus biegen. Dies führt zu gebrochenen Leitern und Kernrupturen.
Schritt 3: Berechnung der Kettenlänge und der Bewegungsgrenzen
Sobald Sie den Biegeradius und den internen Fußabdruck bestätigt haben, berechnen Sie die gesamte Kettenlänge basierend auf dem linearen Hub.
Kettenlängenformel
Für horizontale Aufbauten, bei denen der feste Montagepunkt in der Mitte der gesamten Bewegungsachse sitzt, berechnen Sie die Kettenlänge ($L_k$) mit dieser Standardformel:
$L_k = \frac{S}{2} + K$
Wo:
$S$: Gesamte Hublänge (in Millimetern).
$K$: Kurvenlängenreserve ($K = \pi \times R + (2 \times P)$), wobei $R$ der Biegeradius und $P$ der Kettengliedabstand ist.
Wenn das feste Ende nicht in der Mitte der Bewegung sitzen kann, berechnen Sie den dezentralen Versatz:
$L_k = \frac{S}{2} + \Delta M + K$
Wo $\Delta M$ die absolute Entfernung zwischen dem Mittelpunkt der Bewegung und der tatsächlichen festen Montagehalterung ist.
Ungestützte Längendynamik: $FL_g$ vs. $FL_b$
Ein Kunststoffkabelkanal funktioniert horizontal in einem ungestützten Zustand bis zu einer kritischen Grenze. Diese ungestützte Zone teilt sich in zwei Betriebsregionen:
Ungestützt gerade ($FL_g$): Der obere Lauf verläuft vollständig gerade ohne sichtbare Durchbiegung. Dies ist die zwingende Bedingung für Hochgeschwindigkeits-, Hochbeschleunigungsachsen ($v > 3 \text{ m/s}$, $a > 8 \text{ m/s}^2$).
Ungestützt mit Durchbiegung ($FL_b$): Der obere Lauf zeigt eine kontrollierte Durchbiegung. Zulässig nur für Niedriggeschwindigkeits-, Niedrigzyklus-Anwendungen.
| Parameter | Nicht unterstütztes Gerade ($FL_g$) | Nicht unterstütztes Durchhängen ($FL_b$) |
|---|---|---|
| Maximale Beschleunigung | Bis zu 50 m/s² | Weniger als 5 m/s² |
| Maximale Geschwindigkeit | Bis zu 10 m/s | Weniger als 2 m/s |
| Achsen-Glätte | Extrem hoch | Moderat bis schlecht |
| Verschleißrate | Minimale interne Belastung | Beschleunigter Verschleiß von Stift und Bohrung |
Wenn Ihr gesamter Hub den Träger über seine Nenn-$FL_g$-Schwelle hinaus zwingt, wird der obere Lauf während der Beschleunigung den unteren Lauf schlagen. Wenn dies geschieht, müssen Sie ein Aluminium- oder Stahlführungsrinnen-System integrieren, um den oberen Lauf reibungslos zu unterstützen.
Schritt 4: Struktur- und Materialauswahl für hohe Dynamik
Standard-Nylonketten funktionieren gut in gewöhnlichen Maschinen, aber Hochgeschwindigkeitsoperationen erfordern spezifische Gleisgeometrien und modifizierte Polymere. Moderne Fertigungsanlagen, einschließlich Hochleistungsanlagen, die von QUNHUI-Systemen unterstützt werden, verlassen sich auf strukturelle Verbesserungen, um den Gleisbetrieb vorhersehbar zu halten.
Kurzpitch-Engineering
Wählen Sie den kürzest möglichen Kettenpitch für Ihren erforderlichen Innenquerschnitt. Kurzpitch-Glieder bewegen sich gleichmäßig über den Radius, was Vibrationen minimiert und das Betriebsgeräusch unter 65 dB(A) hält. Sie reduzieren die Spitzeninertiallasten an Richtungsübergangspunkten und verlängern die Lebensdauer der Kettenstifte.
Fortschrittliche Polymermaterialien
Standard-ungefüllte Polyamide nehmen Feuchtigkeit auf, was ihr Zugmodul verändert und dynamisches Durchhängen verursacht. Für Hochgeschwindigkeitslinien spezifizieren Sie modifizierte Materialien:
Fiberglas-verstärktes PA66: Erhöht das Zugmodul und verhindert die Durchbiegung des Trägers über lange ungestützte Spannweiten.
PTFE-dotierte Formulierungen: Senkt den internen Reibungskoeffizienten zwischen Stiften und Bohrungen, wodurch die Wärmeentwicklung reduziert wird.
Antistatische Additive: Zerstreut statische Elektrizität, die durch schnelles Reiben in automatisierten Umgebungen erzeugt wird.
Dehnungsentlastungsinfrastruktur
Ohne sichere Dehnungsentlastung ziehen Ihre Kabel nach innen oder stauen sich im Biegeradius. Befestigen Sie jedes einzelne Kabel an beiden Enden der Kette mit Kabelbindern, Profil-Schienenklemmen oder Comb-Stil-Dehnungsentlastungsblöcken.
Positionieren Sie die Dehnungsentlastungsanker außerhalb des dynamischen Biegeprofils. Halten Sie einen geraden Abstand von mindestens 20 bis 30 Mal dem Kabeldurchmesser zwischen der Dehnungsentlastungsklemme und dem letzten gelenkigen Glied ein.
Partikelkontrolle und Reinraumstandards
In der Halbleiter- und Lithium-Ionen-Batteriefertigung erzeugt die Standardreibung zwischen Trägerstiften und Bohrungen luftgetragene Mikroschmutzpartikel. Für Reinraumumgebungen wählen Sie eine ISO-Klasse 1 oder Klasse 2 konforme Kunststoffkabelkette.
Diese spezialisierten Designs ersetzen offene gleitende Stiftgelenke durch verschleißfeste, geschlossene elastomerische Gelenke. Dieses Design stoppt die Abrasion von Kunststoff auf Kunststoff und verhindert eine Kontamination der Linie.
Hochbeschleunigungsszenarien: Wenn $a > 20 \text{ m/s}^2$
Linearmotor-Gantries beschleunigen oft über 20 m/s². In diesem extremen Betriebsbereich sind normale Größenberechnungen unzureichend.
Verwenden Sie diese konkreten Methoden, um die Trägersammlung zu schützen:
Gesamtfüllgewicht reduzieren: Ersetzen Sie schwere gummibeschichtete Kabel durch dünnwandige, hochleistungsfähige PUR (Polyurethan)-Isolierhüllen.
Umgekehrte Gleitarrangements: Für lange Fahrten, die über ungestützte Grenzen hinauslaufen, installieren Sie Rollenketten, bei denen Rollreibung die Gleitreibung ersetzt. Dies reduziert die Motorantriebskraft um bis zu 57%.
Split Carrier Systems: Wenn das Utility-Paket schwer ist, installieren Sie zwei kleinere, gegenüberliegende Kabelschienen anstelle eines einzigen massiven, breiten Trägers. Dies halbiert die dynamische bewegte Masse auf dem Hauptwagen.
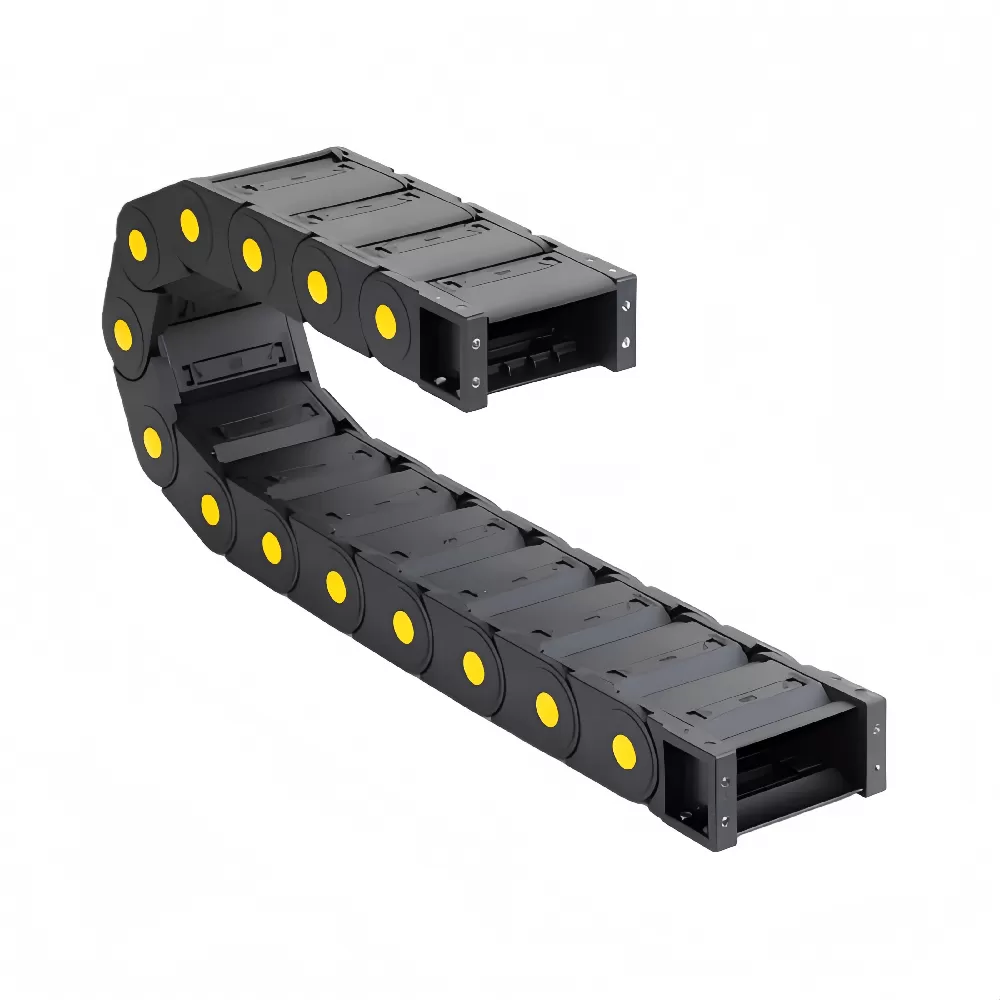
Ingenieurressourcen: CAD- und Größensoftware
Die Gestaltung eines dynamischen Kabelschienen-Setups erfordert die Überprüfung physikalischer Abstände, Schwerpunkten und Lebensdauerkurven. Unser Ingenieurportal bietet Werkzeuge, um diesen Prozess zu optimieren:
Herunterladbare CAD-Bibliothek: Zugriff auf native 3D-Modellmodelle für gängige Trägerformate, Montageschienen und Trennwände.
Dynamische Lebensdauer-Größenrechner: Geben Sie Ihren Achsweg, die Geschwindigkeit, das Füllgewicht und die Beschleunigung ein, um schnell den erforderlichen Biegeradius, die Stift-Schubspannung und die $FL_g$ Sicherheitsfaktoren zu berechnen.
Häufig gestellte Fragen
Q1: Was passiert, wenn der dynamische Biegeradius zu eng eingestellt ist?
A1: Ein Biegeradius, der enger als die Kabelspezifikation eingestellt ist, verursacht eine schnelle Kupferverfestigung. Interne Leiter brechen, Schilde reißen und die äußere Hülle bläht sich auf. Der Träger selbst wird auch hohen Stiftbelastungen ausgesetzt, was die Gesamtlebensdauer verringert.
Q2: Wie beseitigen Sie den Polygon-Effekt in Hochgeschwindigkeits-Gantries?
A2: Geben Sie eine Kunststoffkabelkette mit kleinem Pitch an. Kürzere Glieder minimieren die vertikale Verschiebung, während die Stifte in den Radius rotieren. Dies dämpft dynamische Vibrationen, senkt den Betriebsgeräuschpegel und schützt empfindliche Sensoren, die am beweglichen Wagen montiert sind.
Q3: Können elektrische Leistungskabel und pneumatische Leitungen das gleiche Fach teilen?
A3: Nein. Pneumatische Schläuche pulsieren kontinuierlich, schwellen an und bewegen sich seitlich unter Druckzyklen. Wenn sie nicht getrennt werden, scheuern sie weichere elektrische Kabel ab. Platzieren Sie immer vertikale Trennwände zwischen elektrischen Leitungen und pneumatischen Leitungen und trennen Sie Kabel mit unterschiedlichen Hüllmaterialien.
Q4: Wann sollte ein Ingenieur von einem ungestützten Setup zu einem Führungsrinnen wechseln?
A4: Wechseln Sie zu einer Führungsrinne, wann immer die Reisehöhe das ungestützte gerade Limit ($FL_g$) der ausgewählten Kette überschreitet oder wann immer die horizontale Reise unter schneller Beschleunigung ungefähr 2,5 bis 3 Meter überschreitet. Die Rinne hält den Träger ausgerichtet und verhindert, dass der obere Lauf seitlich schlägt.
Q5: Was ist der ideale Abstand für die Zugentlastung vom Kettenendträger?
A5: Positionieren Sie die Zugentlastungszangen direkt hinter dem Trägerschwenk. Halten Sie einen Abstand von etwa 25 bis 30 Mal dem Außendurchmesser des Kabels ein, damit sich die Leitungen ohne mechanische Vorspannung setzen können. Das Kabel darf unter Spannung nicht die Querträger des Montagerahmens berühren.
Geben Sie Ihren Kabelträger mit Vertrauen an
Die ordnungsgemäße Spezifikation Ihres Hochgeschwindigkeits-Trägers erfordert die Überprüfung jedes Details: Abstandsmaße, Biegeradiusziele, dynamische ungestützte Längen und verschleißfeste Materialien. Die richtige Einstellung dieser Variablen garantiert Millionen von wartungsfreien Zyklen und verhindert kostspielige Kabelausfälle.
QUNHUI stellt Hochleistungs-Kunststoffkabelschienensysteme her, die für anspruchsvolle industrielle Automatisierungsanwendungen entwickelt wurden. Unser technisches Team ist bereit, Ihr Bewegungsprofil zu überprüfen und ein berechnetes Größenpaket für Ihr nächstes Projekt zu liefern.
Schicken Sie heute Ihren Schlag, Ihre Geschwindigkeit und Ihren Kabelplan an unser technisches Team. Wir werden innerhalb von 2 Geschäftsstunden vollständige Berechnungsblätter, 2D/3D-Modelle und physische Testmuster bereitstellen.